| MOQ: | 1 |
| 가격: | 협상 가능 |
| 표준 포장: | 합판 케이스 |
| 배송 기간: | 30일 |
| 결제 방법: | 티/티 |
| 공급 능력: | 달 당 10 세트 |
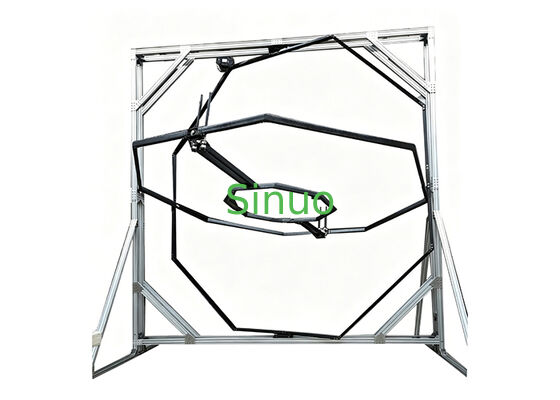
이 테스트 벤치는 비행 컨트롤러 캘리브레이션을 위해 개발된 맞춤형 정밀 XYZ 3축 360° 연속 회전 회전판입니다.1000mm에서 1500mm의 계통거리를 가진 중~대 다중 로터 UAV의 관성 부품 캘리브레이션 및 전체 자세 시뮬레이션 테스트.
전체 UAV 단위에서 명목 부하 용량은 50kg이며, 세 축 모두 0~360°의 무제한 연속 회전을 지원하며 각 해상도는 0입니다.1° 및 각속도 측정 정확도 ±00.2°/초
터치스크린 조작으로 PLC로 제어되는장비는 프로그래밍 된 자세 제어를 포함한 전체 프로세스 관리를 실현하기 위해 선택적인 상부 컴퓨터 측정 및 제어 소프트웨어와 함께 제공됩니다., PC를 통해 데이터 수집 및 곡선 분석.
알루미늄 프로필 외면 프레임과 가벼운 고강성 내면 회전 프레임으로 구성된 개방된 장착 공간은 다양한 원통장치의 UAV를 빠르게 클램핑 할 수 있습니다.실험실 연구개발 검증에 적용되는, 제3자 검사 및 공장 출구 검사
| - 아니 | 항목 | 사양 |
|---|---|---|
| 1 | 제어 모드 | PLC + 터치 스크린; PC를 통한 상부 컴퓨터 제어 옵션 |
| 2 | 역 | 단일 역 |
| 3 | 적용 가능한 UAV 휠베이스 | 1000mm ~ 1500mm |
| 4 | 드라이브 시스템 | 세르보 모터 + 정밀 절감기 |
| 5 | 부하량 | 50kg (항공 + 장착장치), 과부하 안전 범위를 1.2배 (최대 60kg) |
| 6 | X/Y/Z 축의 회전 범위 | 0~360° 한 축 당 무제한 연속 회전 |
| 7 | 각 제어 해상도 | ≤0.1° |
| 8 | 각속도 정확성 | ±0.2°/s |
| 9 | 전체 최대 높이 | ≤2.8m |
| 10 | 프레임 구조 | 수직 알루미늄 외부 프레임 + 힌지 내면 3축 회전 래크 |
표준 산업용 알루미늄 프로파일로 조립된 모듈형 프레임; 대각선 삼각형 부착은 구조적 경직성을 향상시킵니다. 확장 볼트 고정을 위해 기본 발이 미리 뚫려져 경사되는 것을 방지합니다..최대 1500 mm의 계통거리를 가진 UAV 측면 설치를 수용하기 위해 내부의 뚜렷한 반지름 ≥1600 mm; 전체 높이는 2.8 m 이하로 제어된다.
Z축 (올림축):가장 바깥쪽 회전 관절, 중부 프레임, 내부 프레임 및 유료 화물 운전, 전체 360 ° 수직 회전을 위해. 무거운 용량 스윙 베어링은 50 kg의 외진 부하 하에서 안정적인 작동을 보장합니다.
Y축 (상각축):중간 U 모양의 힌딩 프레임, 1000~1500 mm 계단거리를 가진 항공기, 전체 범위에 대한 수평 회전.
X축 (변축축):가장 안쪽에 있는 장착기 장착 받침대; UAV는 X축 끝에 고정되어 옆축 주위를 360°로 완전히 굴린다.
3층 프레임 힌지 레이아웃은 실제 구조와 일치합니다. 홀프레임 디자인은 배선 채널을 제공하면서 무게를 줄이고 케이블은 내부적으로 보호됩니다.전도성 슬리프 링 설계가 채택됩니다..
X축 끝면에 표준 배열 장착 구멍이 있으며 1000/1200/1500mm 축역에서 UAV의 빠른 위치 및 고정을 위해 조정 가능한 망원경 장착 장치와 결합됩니다.
윈도우 기반의 데스크톱 소프트웨어는 USB/이더넷을 통해 제어 캐비닛과 통신합니다. 정규 테스트에 필요한 복잡한 프로그래밍 없이 직관적인 그래픽 인터페이스입니다.
| MOQ: | 1 |
| 가격: | 협상 가능 |
| 표준 포장: | 합판 케이스 |
| 배송 기간: | 30일 |
| 결제 방법: | 티/티 |
| 공급 능력: | 달 당 10 세트 |
이 테스트 벤치는 비행 컨트롤러 캘리브레이션을 위해 개발된 맞춤형 정밀 XYZ 3축 360° 연속 회전 회전판입니다.1000mm에서 1500mm의 계통거리를 가진 중~대 다중 로터 UAV의 관성 부품 캘리브레이션 및 전체 자세 시뮬레이션 테스트.
전체 UAV 단위에서 명목 부하 용량은 50kg이며, 세 축 모두 0~360°의 무제한 연속 회전을 지원하며 각 해상도는 0입니다.1° 및 각속도 측정 정확도 ±00.2°/초
터치스크린 조작으로 PLC로 제어되는장비는 프로그래밍 된 자세 제어를 포함한 전체 프로세스 관리를 실현하기 위해 선택적인 상부 컴퓨터 측정 및 제어 소프트웨어와 함께 제공됩니다., PC를 통해 데이터 수집 및 곡선 분석.
알루미늄 프로필 외면 프레임과 가벼운 고강성 내면 회전 프레임으로 구성된 개방된 장착 공간은 다양한 원통장치의 UAV를 빠르게 클램핑 할 수 있습니다.실험실 연구개발 검증에 적용되는, 제3자 검사 및 공장 출구 검사
| - 아니 | 항목 | 사양 |
|---|---|---|
| 1 | 제어 모드 | PLC + 터치 스크린; PC를 통한 상부 컴퓨터 제어 옵션 |
| 2 | 역 | 단일 역 |
| 3 | 적용 가능한 UAV 휠베이스 | 1000mm ~ 1500mm |
| 4 | 드라이브 시스템 | 세르보 모터 + 정밀 절감기 |
| 5 | 부하량 | 50kg (항공 + 장착장치), 과부하 안전 범위를 1.2배 (최대 60kg) |
| 6 | X/Y/Z 축의 회전 범위 | 0~360° 한 축 당 무제한 연속 회전 |
| 7 | 각 제어 해상도 | ≤0.1° |
| 8 | 각속도 정확성 | ±0.2°/s |
| 9 | 전체 최대 높이 | ≤2.8m |
| 10 | 프레임 구조 | 수직 알루미늄 외부 프레임 + 힌지 내면 3축 회전 래크 |
표준 산업용 알루미늄 프로파일로 조립된 모듈형 프레임; 대각선 삼각형 부착은 구조적 경직성을 향상시킵니다. 확장 볼트 고정을 위해 기본 발이 미리 뚫려져 경사되는 것을 방지합니다..최대 1500 mm의 계통거리를 가진 UAV 측면 설치를 수용하기 위해 내부의 뚜렷한 반지름 ≥1600 mm; 전체 높이는 2.8 m 이하로 제어된다.
Z축 (올림축):가장 바깥쪽 회전 관절, 중부 프레임, 내부 프레임 및 유료 화물 운전, 전체 360 ° 수직 회전을 위해. 무거운 용량 스윙 베어링은 50 kg의 외진 부하 하에서 안정적인 작동을 보장합니다.
Y축 (상각축):중간 U 모양의 힌딩 프레임, 1000~1500 mm 계단거리를 가진 항공기, 전체 범위에 대한 수평 회전.
X축 (변축축):가장 안쪽에 있는 장착기 장착 받침대; UAV는 X축 끝에 고정되어 옆축 주위를 360°로 완전히 굴린다.
3층 프레임 힌지 레이아웃은 실제 구조와 일치합니다. 홀프레임 디자인은 배선 채널을 제공하면서 무게를 줄이고 케이블은 내부적으로 보호됩니다.전도성 슬리프 링 설계가 채택됩니다..
X축 끝면에 표준 배열 장착 구멍이 있으며 1000/1200/1500mm 축역에서 UAV의 빠른 위치 및 고정을 위해 조정 가능한 망원경 장착 장치와 결합됩니다.
윈도우 기반의 데스크톱 소프트웨어는 USB/이더넷을 통해 제어 캐비닛과 통신합니다. 정규 테스트에 필요한 복잡한 프로그래밍 없이 직관적인 그래픽 인터페이스입니다.